在磁测量领域,“三轴测量"早已不是新鲜概念。几乎所有号称能测三维磁场的特斯拉计,都会在探头里放置三个磁传感器,分别对应 X、Y、Z 方向。但一个被长期忽视的事实是:绝大多数三轴探头,测的根本不是同一个点的磁场。
三个传感器并排排列,彼此间隔数毫米甚至更多——它们各自测量的是空间中不同位置的磁场分量,然后被仪器“拼凑"成一个所谓的“三维矢量"。在均匀磁场中,这种近似尚可接受;但在永磁体近场、小型线圈、磁路间隙等磁场梯度极大的场景下,这个“拼凑"出来的矢量,方向可能是错的,大小也可能严重失真。
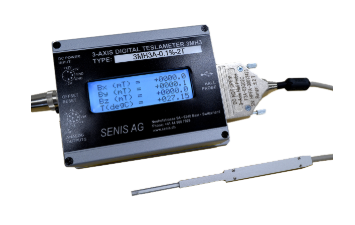
3MH3 三轴特斯拉计的出现,正是为了终结这种“拼凑式"测量。它的核心答案只有一句话:用一颗全集成三轴磁传感器芯片,在单个空间点上同时采集三个方向的磁通密度。
要理解 3MH3 的革新意义,必须先看清传统方案的物理缺陷。
假设一个传统三轴探头的三个霍尔传感器分别位于 X、Y、Z 三个位置,间距为 d。当探头置于磁场中时:
X 传感器测得的是位置 (x₀, 0, 0) 处的 Bₓ;
Y 传感器测得的是位置 (0, y₀, 0) 处的 Bᵧ;
Z 传感器测得的是位置 (0, 0, z₀) 处的 Bᵣ。
仪器将这三个来自不同空间点的分量组合成一个矢量 B = (Bₓ, Bᵧ, Bᵣ),并宣称这是“探头所在位置的磁场矢量"。但这个矢量的真实含义是什么?它是三个不同点磁场的拼合,而不是任何单一实际点的磁场。
在均匀磁场中,各点磁场相同,这种拼合没有任何误差。但在以下场景中,误差会急剧放大:
永磁体近表面:磁场随距离呈指数衰减,几毫米的间距可能对应磁场强度数倍的变化;
小型线圈内部或边缘:磁场梯度可达每毫米数十 mT,传感器间距引入的误差不可忽略;
磁路气隙:磁场高度集中且梯度极大,位置偏差直接导致矢量方向错误;
动态磁场:若三个传感器响应时间不一致,拼合出的矢量在时间上也是错位的。
更隐蔽的问题是矢量方向误差。三维磁场矢量的方向由三个分量之比决定。如果三个分量来自不同位置,而该位置处磁场方向本身就在变化,那么拼合出的矢量方向将偏离真实方向。在需要精确控制磁场角度的应用(如磁编码器、磁导航、粒子加速器磁体准直)中,这种误差是致命的。
“拼凑式"三轴测量的根本矛盾在于:它用三个空间点的信息,冒充一个空间点的信息。
3MH3 搭载的 SENIS 全集成三轴磁传感器,从物理层面解决了上述矛盾。其核心设计思想是:将三个方向的磁敏感元件、偏置电路、放大器和温度补偿传感器,全部集成在同一颗 CMOS 芯片上。
这意味着:
1. 空间同点测量
三个方向的霍尔元件位于芯片上极近的位置,敏感区域可小至 150μm × 150μm 量级。对于绝大多数应用场景,这个尺度远小于磁场梯度变化的特征长度,因此可以认为三个分量测量的是同一空间点的磁场。这是“真三维矢量"的物理基础。
2. 时间同步采集
三个分量由同一颗芯片、同一套时钟和控制逻辑驱动,同时采样、同时输出。不存在传统方案中三个独立传感器之间的响应时间差。对于 1kHz 以内的动态磁场,三个分量在时间上严格对齐,矢量计算不会因时间错位而产生误差。
3. 轴间串扰最小化
单芯片集成使三个敏感元件之间的相对位置和方向在制造时即被精确固定,轴间对准误差远小于手工组装的三传感器探头。配合逐探头校准,交叉耦合可被精确补偿。
4. 内置温度补偿与信号调理
芯片内部集成偏置电路、放大器和温度传感器,三个通道共享同一温度环境,温度漂移高度一致,补偿后残余误差极小。温度特性达到 ±0.01%/℃,在产线环境波动下仍能保持矢量精度。
简言之:传统方案是“三个传感器 + 组装",3MH3 是“一颗芯片 + 三个方向"。前者是机械拼凑,后者是物理集成。
单芯片集成不是炫技,它直接转化为以下可量化的应用优势:
永磁体表面几毫米范围内,磁场梯度极大。传统三轴探头测出的“矢量方向"可能偏离真实方向数十度。3MH3 的单点测量使矢量方向误差控制在 ±1° 以内(配合校准),为磁体充磁方向判定、磁极分布分析提供了可信数据。
在微型线圈、磁传感器芯片、磁路气隙等场景中,磁场在亚毫米尺度内剧烈变化。3MH3 探头的高空间分辨率(敏感区域 150μm 量级)使其能够分辨这些细微变化,而传统探头因传感器间距过大,只能给出“平均化"的失真结果。
对于电机旋转磁场、电磁铁瞬态磁场等动态场景,三个分量的时间同步至关重要。3MH3 的 1kHz 频率特性(-3dB)和同步采样能力,使其能够实时追踪磁场矢量的幅度和方向变化,而传统探头因响应时间不一致,动态矢量会出现“扭曲"。
在量产检测中,多支探头轮换使用是常态。3MH3 的逐探头校准 + 单芯片集成,使不同探头之间的矢量测量结果具有高度可比性。操作员可以确信,数据差异来自产品,而非探头。
3MH3 的意义不仅在于一台仪器的性能提升,更在于它代表了一种测量范式的转变:
| 维度 | 传统“拼凑式"三轴 | 3MH3 单芯片三轴 |
|---|---|---|
| 测量对象 | 三个空间点的磁场 | 单个空间点的磁场 |
| 矢量真实性 | 近似,梯度场下失真 | 真实,梯度场下仍准确 |
| 时间同步性 | 依赖传感器一致性,存在时差 | 硬件级同步,无时差 |
| 轴间对准 | 组装误差,逐台差异 | 光刻级对准,一致性高 |
| 温度补偿 | 各传感器独立,补偿复杂 | 共享环境,补偿简单精确 |
| 校准方式 | 型号级通用校准 | 逐探头独立校准 |
| 适用场景 | 均匀磁场、低精度要求 | 梯度场、动态场、高精度要求 |
这张表的核心信息是:“拼凑式"三轴测量在原理上就存在不可消除的误差,而 3MH3 的单芯片集成从物理层面消除了这一误差源。
“三轴测量"四个字,长期被等同于“三个传感器"。但真正的三维磁场矢量测量,要求的是同一空间点、同一时刻、三个方向的磁通密度。传统方案用三个空间点的信息拼凑出一个矢量,在均匀场中尚可应付,在真实工程场景中则漏洞百出。
3MH3 用一颗全集成三轴磁传感器芯片,将“单点"和“同步"两个关键词同时兑现。它告别的不只是“拼凑式"的硬件结构,更是一种将就的测量理念。当真三维矢量测量从单点开始,磁测量才真正配得上“矢量"二字。